Corpo rigido: definizione, gradi di libertà, equazioni cardinali ed energia
Fisica 1 › Corpo rigidodi Valentino RoccoAggiornato il 15 min di lettura
In questa pagina
Finora abbiamo studiato il moto di un punto materiale e poi quello dei sistemi di punti. Ora studiamo un sistema di punti molto particolare, che descrive la maggior parte degli oggetti solidi che ci circondano: il corpo rigido. Una ruota, una porta, una trave, un’altalena, un pianeta che ruota su sé stesso. In questa pagina trovi la definizione e i suoi limiti, i gradi di libertà, i tipi di moto, le due equazioni cardinali, l’energia cinetica e il momento angolare, gli errori più comuni, sei esercizi svolti e la mappa di tutto il capitolo.
Cos’è un corpo rigido
Un corpo rigido è un sistema di punti materiali in cui la distanza tra due punti qualsiasi non cambia mai.
Il corpo può spostarsi e ruotare, ma non si deforma: la sua forma e le sue dimensioni restano sempre le stesse.
È un modello ideale. Ogni oggetto reale si deforma un poco sotto l’azione delle forze: una trave d’acciaio si flette di qualche millimetro sotto un carico, una ruota si schiaccia leggermente dove tocca terra. In moltissimi problemi, però, queste deformazioni sono così piccole rispetto alle dimensioni del corpo da poter essere trascurate, e il modello funziona benissimo.
Ci sono anche casi in cui il modello non funziona, e conviene riconoscerli:
- una pallina di gomma durante un rimbalzo, che si schiaccia e torna come prima;
- una molla, una corda o un elastico, che cambiano lunghezza;
- un liquido o un gas, in cui le particelle si muovono liberamente;
- una pattinatrice che chiude le braccia mentre gira: il suo corpo cambia forma, e infatti vedremo che il suo moto non si spiega come quello di un corpo rigido.
Lo studio sistematico del moto dei corpi rigidi si deve soprattutto a Eulero, che nel 1765 gli dedicò un intero trattato, la Theoria motus corporum solidorum seu rigidorum.
I gradi di libertà
Per descrivere un sistema generico di punti servono coordinate: per un oggetto fatto di miliardi di atomi, un numero enorme. Per un corpo rigido ne bastano sei.
Il motivo è semplice. Se conosci la posizione di tre punti del corpo non allineati, conosci la posizione di tutti gli altri, perché le loro distanze da quei tre sono fissate. Tre punti hanno 9 coordinate, ma le loro tre distanze reciproche sono costanti: restano numeri liberi. Di solito si scelgono così:
- tre coordinate per la posizione del centro di massa;
- tre angoli per l’orientazione del corpo nello spazio.
Il numero di coordinate indipendenti che servono a descrivere la posizione di un sistema si chiama numero di gradi di libertà. I vincoli, come un asse o un appoggio, lo riducono:
| Sistema | Gradi di libertà |
|---|---|
| punto materiale libero nello spazio | 3 |
| corpo rigido libero nello spazio | 6 |
| corpo rigido che si muove in un piano | 3 |
| porta sui cardini, ruota su un asse fisso | 1 |
| ruota che rotola senza strisciare lungo una retta | 1 |
Una porta, per esempio, ha un solo grado di libertà: basta l’angolo di apertura per sapere dove si trova ogni suo punto. E una ruota che rotola senza strisciare ne ha uno solo anche se si sposta e gira, perché lo spostamento del centro e l’angolo di rotazione sono legati: a ogni giro il centro avanza di una circonferenza.
Traslazione e rotazione
Un corpo rigido può muoversi in tre modi, che studieremo nel dettaglio nel moto di un corpo rigido:
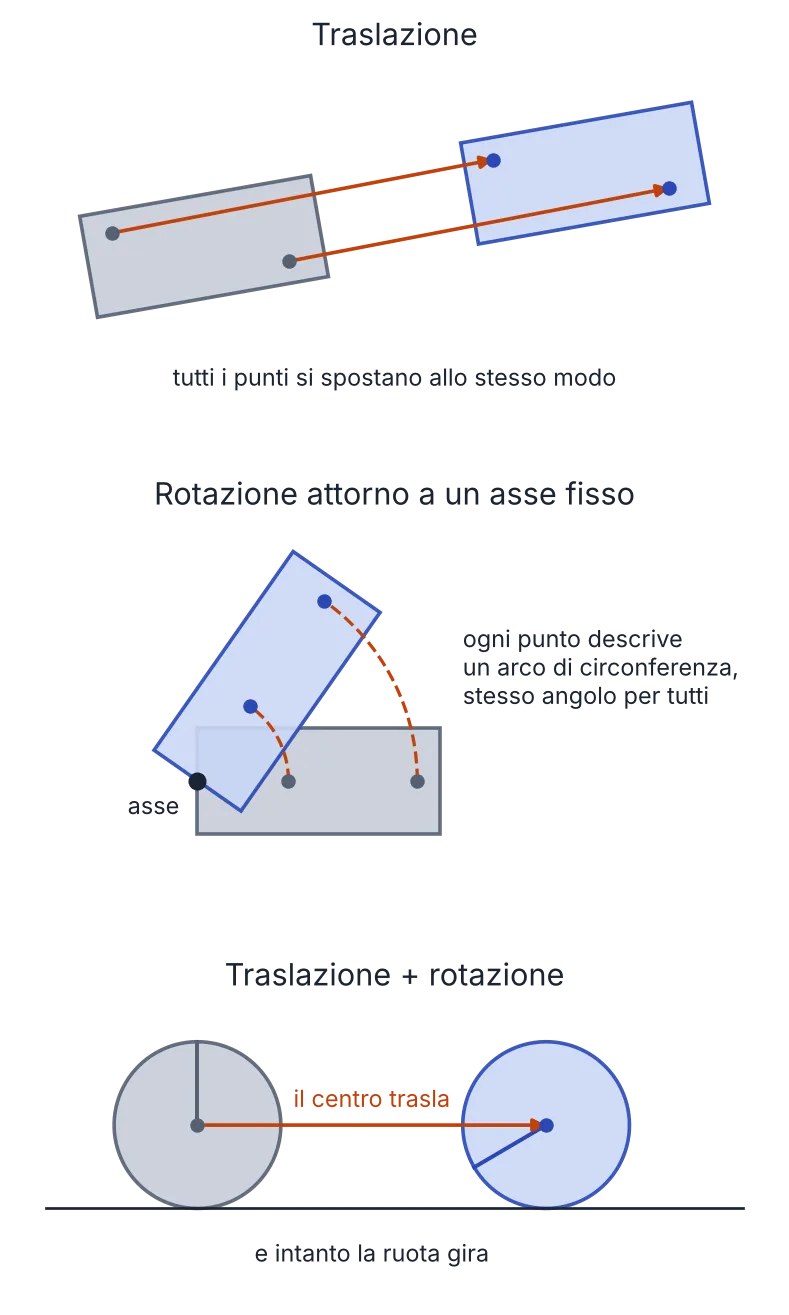
- nella traslazione tutti i punti si spostano allo stesso modo e hanno in ogni istante la stessa velocità: il corpo non cambia orientazione, come un cassetto che si apre;
- nella rotazione attorno a un asse fisso ogni punto descrive una circonferenza attorno all’asse e tutti i punti girano dello stesso angolo nello stesso tempo, cioè hanno la stessa velocità angolare , come una porta o una ruota panoramica;
- nel moto più generale, la rototraslazione, il corpo trasla e ruota insieme, come una ruota che rotola o un pallone calciato con l’effetto.
Un risultato importante dice che ogni moto di un corpo rigido si può sempre vedere come la somma di una traslazione e di una rotazione: per esempio la traslazione del centro di massa più una rotazione attorno al centro di massa. La velocità di un punto qualsiasi è allora:
dove è la posizione di rispetto al centro di massa. La velocità angolare è la stessa per tutti i punti del corpo: è una proprietà del corpo intero, non del singolo punto.
Le equazioni cardinali
Per un corpo rigido valgono le due equazioni cardinali dei sistemi di punti, in cui compaiono solo la risultante e il momento risultante delle forze esterne:
- La prima equazione cardinale determina il moto del centro di massa: il centro di massa si muove come un punto materiale di massa su cui agisse tutta la risultante delle forze esterne. Sono tre equazioni, una per componente.
- La seconda equazione cardinale, con il polo in un punto fisso o nel centro di massa, determina la rotazione: è il momento delle forze esterne e il momento angolare del corpo. Altre tre equazioni.
Sei equazioni per sei gradi di libertà: per un corpo rigido le equazioni cardinali bastano a determinare completamente il moto. Per un sistema di punti qualsiasi non è così, perché i punti possono muoversi gli uni rispetto agli altri e le due equazioni non dicono come.
Nel caso più comune, la rotazione attorno a un asse fisso , la seconda equazione diventa la “seconda legge di Newton delle rotazioni”, che vediamo nelle rotazioni attorno a un asse fisso:
dove è l’accelerazione angolare e è il momento d’inerzia rispetto all’asse. Il momento d’inerzia fa per le rotazioni quello che la massa fa per le traslazioni: misura quanto il corpo resiste a cambiare il suo stato di rotazione.
Da qui in avanti, parlando di corpo rigido, indicheremo con e sempre la risultante e il momento delle sole forze esterne, senza più specificarlo.
Conta dove applichi la forza?
Per il centro di massa no, per la rotazione sì. È uno dei punti che più sorprendono gli studenti.
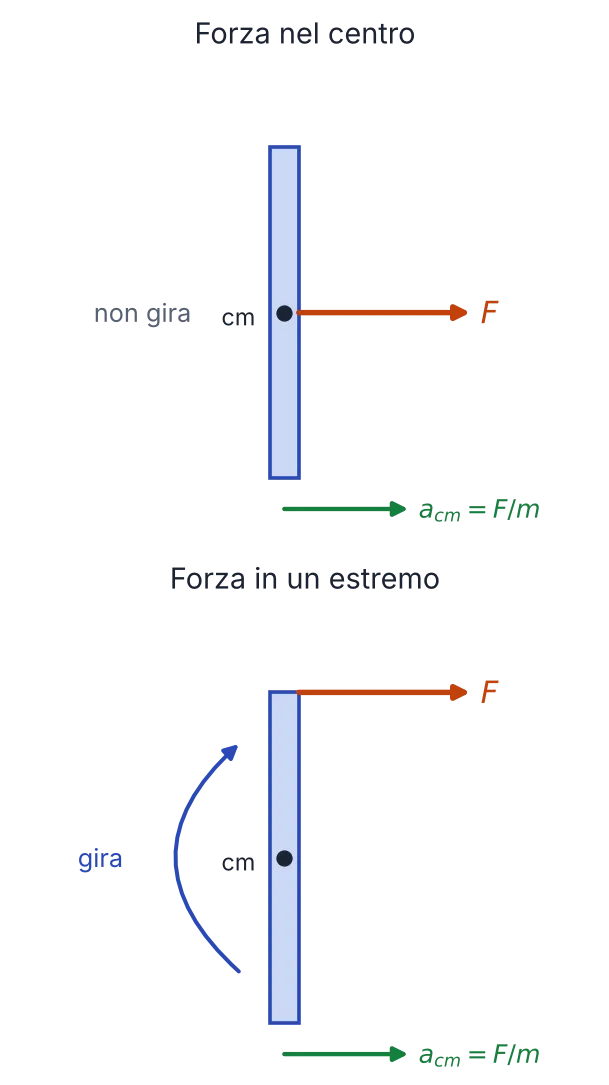
Immagina un’asta appoggiata su una lastra di ghiaccio, senza attrito, e spingila con la stessa forza prima nel centro e poi in un estremo. Nella prima equazione cardinale il punto di applicazione non compare: in entrambi i casi il centro di massa accelera con . Nella seconda invece compare, attraverso il momento: spinta nel centro, la forza ha momento nullo e l’asta scivola senza girare; spinta in un estremo, la forza ha un momento e l’asta, oltre a scivolare, si mette a ruotare. Con la stessa forza, il secondo moto ha più energia cinetica: la forza applicata in un estremo percorre più strada, quindi compie più lavoro.
Le condizioni di equilibrio
Un corpo rigido inizialmente fermo resta fermo se non accelera il centro di massa e non comincia a ruotare. Dalle equazioni cardinali le due condizioni di equilibrio sono:
con il momento calcolato rispetto a un polo qualsiasi: se la risultante è nulla, il momento è lo stesso per tutti i poli. È la base della statica di travi, scale, mensole e ponti, che trovi nell’equilibrio statico del corpo rigido.
Le forze interne non compiono lavoro
Le forze interne agiscono a coppie uguali e opposte lungo la retta che congiunge due punti, per il terzo principio della dinamica. Il lavoro di una coppia non dipende da come si spostano i due punti, ma solo da quanto cambia la loro distanza: se i punti si allontanano o si avvicinano, la coppia compie lavoro; se restano alla stessa distanza, il lavoro è zero.
In un corpo rigido la distanza tra due punti qualsiasi non cambia mai, quindi il lavoro di ogni coppia è nullo. Per il teorema dell’energia cinetica, allora, la variazione di energia cinetica di un corpo rigido è uguale al lavoro delle sole forze esterne:
In un sistema di punti generico non è così: in un’esplosione le forze interne trasformano energia chimica in energia cinetica, in un urto anelastico dissipano energia deformando i corpi. È proprio la rigidità a far sparire questo contributo.
L’energia cinetica del corpo rigido
Per il teorema di König l’energia cinetica di un corpo rigido si divide in due parti:
- il primo termine è l’energia di traslazione: quella che avrebbe il corpo se tutta la massa fosse concentrata nel centro di massa;
- il secondo è l’energia di rotazione attorno al centro di massa, con momento d’inerzia rispetto a un asse passante per il centro di massa.
Se il corpo ruota attorno a un asse fisso, basta un solo termine, con il momento d’inerzia calcolato rispetto a quell’asse:
Dimenticare l’energia di rotazione è uno degli errori più frequenti. Un cilindro che rotola giù da una discesa arriva in fondo più lento di un blocco che scivola senza attrito dalla stessa altezza, perché una parte dell’energia potenziale persa diventa energia di rotazione: lo vediamo nel moto di puro rotolamento.
Il momento angolare e la sua conservazione
Per un corpo che ruota attorno a un asse fisso, o attorno a un asse di simmetria, il momento angolare lungo l’asse è:
Se il momento delle forze esterne è nullo, dalla seconda equazione cardinale il momento angolare si conserva. Per un corpo rigido, con costante, questo vuol dire semplicemente che gira a velocità angolare costante: è il motivo per cui una trottola o una ruota di bicicletta sollevata continuano a girare a lungo.
Il caso interessante è quello di un corpo che cambia forma, e quindi momento d’inerzia: per esempio una pattinatrice che gira su sé stessa e chiude le braccia. Il momento angolare resta lo stesso, : se il momento d’inerzia diminuisce, la velocità angolare aumenta. La pattinatrice non è un corpo rigido, e infatti la sua energia cinetica cresce: il lavoro lo fanno i suoi muscoli, cioè forze interne. Il conto lo trovi nel quarto esercizio.
Gli errori più comuni
- Pensare che una forza “decentrata” muova di meno il centro di massa. L’accelerazione del centro di massa è sempre , ovunque siano applicate le forze. Il punto di applicazione conta solo per la rotazione.
- Mettere le forze interne nelle equazioni cardinali. Nella risultante e nel momento entrano solo le forze esterne: le forze interne si annullano a coppie.
- Dimenticare l’energia di rotazione. Per una ruota, un cilindro o una carrucola, l’energia cinetica non è solo .
- Usare il momento d’inerzia rispetto all’asse sbagliato. dipende dall’asse: per un asse che non passa per il centro di massa serve il teorema di Huygens-Steiner.
- Calcolare il momento senza fissare il polo. Momento delle forze e momento angolare vanno calcolati rispetto allo stesso polo, fisso oppure il centro di massa.
- Trattare come rigido un corpo che si deforma. Una pattinatrice, una molla o una corda non sono corpi rigidi: le forze interne possono compiere lavoro.
Esercizi svolti
1. Quanti gradi di libertà?
Testo. Quanti gradi di libertà hanno: un’altalena che oscilla appesa a un asse, un libro che scivola su un tavolo senza mai sollevarsi, un aereo in volo, un’automobile ferma con il freno a mano tirato?
- L’altalena ruota attorno a un asse fisso: 1 grado di libertà, l’angolo di oscillazione.
- Il libro si muove in un piano: due coordinate per la posizione sul tavolo e un angolo per l’orientazione, 3 gradi di libertà.
- L’aereo, trattato come corpo rigido, è libero nello spazio: 6 gradi di libertà, tre per la posizione e tre per l’orientazione (beccheggio, rollio e imbardata).
- L’automobile ferma è vincolata in ogni direzione: 0 gradi di libertà.
2. La stessa spinta in due punti diversi
Testo. Un’asta di massa 2 kg e lunghezza 1 m è appoggiata su una superficie senza attrito. Una forza di 4 N, perpendicolare all’asta, viene applicata prima nel centro e poi in un estremo. Calcola l’accelerazione del centro di massa e l’accelerazione angolare nei due casi.
In entrambi i casi la prima equazione cardinale dà:
Con la forza nel centro il momento rispetto al centro di massa è zero: . Con la forza nell’estremo il braccio è e il momento d’inerzia di un’asta rispetto al centro è :
Il centro di massa si muove allo stesso modo, ma nel secondo caso l’asta intanto gira sempre più in fretta.
3. La ruota che accelera
Testo. Un disco omogeneo di massa 2 kg e raggio 20 cm può ruotare attorno al suo asse, fisso. Partendo da fermo, viene spinto da una forza tangenziale costante di 10 N applicata sul bordo. Calcola l’accelerazione angolare, la velocità angolare dopo 2 s e l’energia cinetica in quell’istante. Verifica che coincide con il lavoro della forza.
Il lavoro di un momento costante è , dove è l’angolo percorso:
Il lavoro della forza esterna è uguale all’energia cinetica acquistata, come previsto: le forze interne non hanno compiuto lavoro.
4. La pattinatrice
Testo. Una pattinatrice gira su sé stessa a un giro al secondo con le braccia aperte, con momento d’inerzia . Chiude le braccia e il momento d’inerzia scende a . Trascurando l’attrito dei pattini, quanti giri al secondo fa? Come cambia la sua energia cinetica?
Il momento delle forze esterne rispetto all’asse è nullo, quindi il momento angolare si conserva:
Passa da 1 a 3 giri al secondo. Con e :
L’energia cinetica è triplicata. I circa 118 J in più li forniscono i muscoli delle braccia, che tirano le mani verso l’asse: sono forze interne, che compiono lavoro perché la pattinatrice non è un corpo rigido.
5. L’asta che cade
Testo. Un’asta omogenea lunga 1 m è incernierata a un estremo e viene lasciata cadere da ferma dalla posizione orizzontale. Calcola l’accelerazione angolare iniziale, l’accelerazione iniziale dell’estremo libero e la sua velocità quando l’asta passa per la verticale.
All’inizio il peso, applicato nel centro di massa a distanza dalla cerniera, ha momento . Il momento d’inerzia rispetto a un estremo è :
L’estremo libero parte con un’accelerazione di , più grande di quella di gravità: se metti una moneta sull’estremo, l’asta “cade da sotto” la moneta.
Per la velocità usiamo l’energia: quando l’asta è verticale, il centro di massa è sceso di .
Un sasso lasciato cadere da 1 m arriva a terra a circa 4,43 m/s: l’estremo dell’asta va più veloce.
6. La trave appoggiata
Testo. Una trave orizzontale di 4 m e 20 kg è appoggiata ai suoi estremi A e B. Una persona di 50 kg sta in piedi a 1 m da A. Trova le reazioni dei due appoggi.
Il peso della trave, , è applicato nel centro, a 2 m da A; quello della persona, , a 1 m da A. Con il polo in A la reazione non ha momento, e l’equilibrio dei momenti dà subito :
Dall’equilibrio delle forze verticali:
L’appoggio più vicino alla persona sostiene di più, come ci si aspetta. Scegliere il polo nel punto in cui agisce una forza incognita è il trucco che semplifica quasi tutti gli esercizi di statica.
Altri problemi su rotazioni, rotolamento ed equilibrio li trovi negli esercizi svolti sul corpo rigido.
La mappa del capitolo
- Massa e centro di massa di un corpo continuo, con le densità di volume, di superficie e lineare: densità e centro di massa.
- I tipi di moto, traslazione, rotazione e rototraslazione, e come si combinano: moto di un corpo rigido.
- Il caso più importante, la rotazione attorno a un asse fisso, con l’equazione , il lavoro e l’energia: rotazioni rigide attorno a un asse fisso.
- La grandezza che misura l’inerzia nelle rotazioni: il momento d’inerzia, con la tabella dei corpi più comuni, e il teorema di Huygens-Steiner per gli assi spostati.
- Le applicazioni: il pendolo composto, il moto di puro rotolamento, la carrucola reale e l’equilibrio statico.
- Per mettersi alla prova: gli esercizi svolti sul corpo rigido.
In sintesi
- Un corpo rigido è un sistema di punti a distanze reciproche costanti: non si deforma. È un modello ideale, valido quando le deformazioni sono trascurabili.
- Libero nello spazio ha sei gradi di libertà: tre per il centro di massa e tre per l’orientazione. I vincoli li riducono, fino a uno per una porta o una ruota su un asse fisso.
- Ogni moto è la somma di una traslazione e di una rotazione; tutti i punti hanno la stessa velocità angolare.
- Il moto è determinato dalle forze esterne tramite e ; attorno a un asse fisso . All’equilibrio e .
- Le forze interne non compiono lavoro: delle sole forze esterne.
- L’energia cinetica è , il momento angolare attorno a un asse fisso è e si conserva se il momento delle forze esterne è nullo.
Il primo passo è capire come si calcolano massa e centro di massa quando la materia è distribuita in modo continuo: la densità e il centro di massa.
Domande frequenti
Cos'è un corpo rigido?
È un sistema di punti materiali in cui la distanza tra due punti qualsiasi resta sempre la stessa: il corpo può spostarsi e ruotare, ma non si deforma. È un modello ideale, che descrive bene gli oggetti solidi quando le loro deformazioni sono trascurabili, come una ruota, una porta o una trave.
Quanti gradi di libertà ha un corpo rigido?
Sei, se è libero nello spazio: tre numeri per la posizione del centro di massa e tre per l'orientazione. Se si muove in un piano ne ha tre, se ruota attorno a un asse fisso, come una porta sui cardini, ne ha uno solo: l'angolo di rotazione.
Quali equazioni descrivono il moto di un corpo rigido?
Le due equazioni cardinali. La prima, R = m·a_cm, dice come si muove il centro di massa sotto la risultante delle forze esterne. La seconda, M = dL/dt, dice come ruota il corpo sotto il momento delle forze esterne. Per un corpo rigido queste due equazioni bastano a determinare completamente il moto.
Perché in un corpo rigido le forze interne non compiono lavoro?
Perché agiscono a coppie uguali e opposte lungo la retta che unisce due punti, e il lavoro di una coppia dipende solo da quanto cambia la loro distanza. In un corpo rigido la distanza non cambia mai, quindi il lavoro è zero e l'energia cinetica cambia solo per il lavoro delle forze esterne.
Come si calcola l'energia cinetica di un corpo rigido?
È la somma di due termini: l'energia del centro di massa, un mezzo di m per v al quadrato, e l'energia di rotazione attorno al centro di massa, un mezzo del momento d'inerzia per la velocità angolare al quadrato. Se il corpo ruota attorno a un asse fisso basta un mezzo di I per omega al quadrato, con I calcolato rispetto a quell'asse.
Se spingo un corpo in punti diversi, il centro di massa si muove in modo diverso?
No. L'accelerazione del centro di massa è R/m e dipende solo da quanto vale la forza, non da dove è applicata. Il punto di applicazione cambia invece il momento della forza, e quindi la rotazione: spinta nel centro, un'asta sul ghiaccio scivola senza girare; spinta in un estremo, scivola allo stesso modo ma intanto gira.
Quali sono le condizioni di equilibrio di un corpo rigido?
Per stare fermo un corpo rigido deve avere nulle sia la risultante delle forze esterne sia il loro momento rispetto a un punto qualsiasi. La prima condizione impedisce al centro di massa di accelerare, la seconda impedisce al corpo di mettersi a ruotare.
Continua a studiare
Moto di un corpo rigido: traslazione, rotazione, asse istantaneo ed esercizi svolti
Cos'è un corpo rigido e perché bastano sei numeri per descriverlo, la traslazione e la rotazione attorno a un asse fisso, il moto generale come traslazione del centro di massa più rotazione, la velocità di un punto qualsiasi, il centro di istantanea rotazione e la scala che scivola, le equazioni cardinali e la scelta del polo, quando un corpo solo trasla o solo ruota, l'energia con il teorema di König, il rotolamento, il bastone lanciato in aria, gli errori più comuni e sei esercizi svolti.
Momento angolare di un sistema di punti: seconda equazione cardinale, conservazione ed esercizi
La definizione di momento angolare totale di un sistema di punti e come cambia con il polo, la dimostrazione della seconda equazione cardinale con il ruolo del terzo principio, perché il polo deve essere fisso o nel centro di massa, la conservazione con la pattinatrice, il gatto, l'elicottero e la Luna che si allontana, il legame con l'energia cinetica, gli errori più comuni e sei esercizi svolti.
Sistemi di punti: forze interne ed esterne, equazioni cardinali ed esercizi svolti
Cos'è un sistema di punti materiali, come la scelta del sistema decide quali forze sono interne e quali esterne, perché per il terzo principio le forze interne si annullano a coppie, la quantità di moto totale e la prima equazione cardinale, perché non puoi sollevarti tirandoti per i capelli né spingere un'auto da dentro, perché un'auto accelera, il lavoro delle forze interne, la seconda equazione cardinale, gli errori più comuni e sei esercizi svolti.